
Qu’est-ce que la chirurgie robotique ?
Le système de chirurgie robotique se compose de trois parties. La première est la partie qui vient au-dessus de la patiente et qui porte les bras du robot reproduisant en temps réel, dans le champ opératoire, les mouvements du chirurgien.
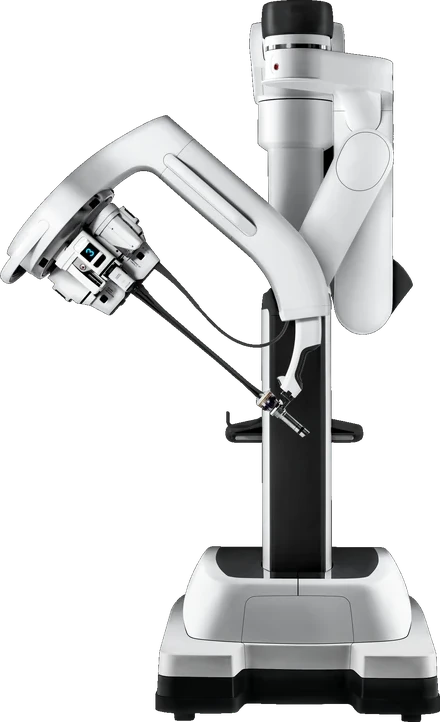
Le système de chirurgie robotique se compose de trois parties. La première est la partie qui vient au-dessus de la patiente et qui porte les bras du robot reproduisant en temps réel, dans le champ opératoire, les mouvements du chirurgien. C’est dans cette partie que se trouvent les bras du robot. L’un de ces bras porte, comme dans le système cœlioscopique, la caméra qui capte l’image depuis l’intérieur du corps de la patiente et la transmet au chirurgien. Cette caméra nous permet d’obtenir une image tridimensionnelle et de haute résolution.
Contrairement à la cœlioscopie, comme la caméra est contrôlée par le robot, une image sans tremblement est assurée. Elle permet la microchirurgie en s’approchant de très près du point que l’on veut visualiser (image agrandie jusqu’à 16 fois), sous image tridimensionnelle. Sur les autres bras sont montés, selon le souhait du chirurgien, les instruments exigés par l’intervention réalisée (ciseaux chirurgicaux, porte-aiguille, pince à tissus, instrument de coupe des tissus, etc.). Cette partie du robot comporte au total 4 bras. Dans certaines interventions, tous ces bras peuvent être utilisés, dans d’autres, seulement 3 d’entre eux.
Une autre partie du système robotique est la console depuis laquelle le chirurgien contrôle l’intervention. On y trouve la partie conçue pour permettre au chirurgien de s’asseoir et de voir l’écran sur lequel apparaît l’image tridimensionnelle. Le chirurgien s’y assoit, appuie son front contre cette partie et réalise l’intervention sous image tridimensionnelle. Il appuie ses bras sur la partie de soutien située sur la console et place ses doigts dans les instruments avec lesquels il pilotera les bras du robot.
Ces instruments permettent des mouvements grâce auxquels le chirurgien contrôle, sous image tridimensionnelle, les bras placés dans le corps de la patiente. Comme ces instruments peuvent pivoter de 540 degrés et se déplacer dans 7 directions, ils permettent de faire bien plus que les mouvements de la main. Comme ils suppriment également le tremblement de la main humaine, la marge d’erreur est réduite au minimum. La troisième partie est celle où se trouvent les écrans qui transmettent l’image aux assistants et aux infirmières présents dans la salle d’opération, ainsi que l’unité de commande permettant d’effectuer les réglages.
Centre d’excellence multidisciplinaire de l’endométriose
 1er en Turquie
 2e en Europe2.
 6e dans le monde6.
 Hôpital Acıbadem Altunizade
Choisissons ensemble la méthode qui vous convient
Après l’examen et l’imagerie, voyons clairement ensemble si la chirurgie robotique est adaptée à votre cas.