
¿Qué es la cirugía robótica?
El sistema de cirugía robótica consta de tres partes. La primera es la parte que se sitúa sobre la paciente y en la que están los brazos del robot, que reproducen de forma simultánea en el campo quirúrgico los movimientos del cirujano.
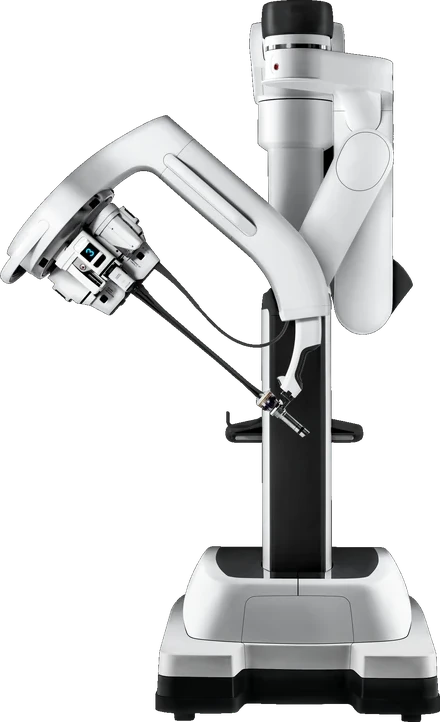
El sistema de cirugía robótica consta de tres partes. La primera es la parte que se sitúa sobre la paciente y en la que están los brazos del robot, que reproducen de forma simultánea en el campo quirúrgico los movimientos del cirujano. En esta parte están los brazos del robot. Uno de estos brazos lleva la cámara que, igual que en el sistema laparoscópico, capta la imagen del interior del cuerpo de la paciente y se la transmite al cirujano. Esta cámara nos permite obtener una imagen tridimensional y de alta resolución.
A diferencia de la laparoscopia, como la cámara está controlada por el robot, se consigue una imagen sin temblores. Permite acercarse mucho al punto que se quiere ver (imagen ampliada hasta 16 veces) y hacer microcirugía con imagen tridimensional. En los demás brazos se colocan, según el deseo del cirujano, los instrumentos que exige la operación que se va a realizar (tijeras quirúrgicas, portaagujas, pinzas de tejido, disectores, etc.). Esta parte del robot tiene un total de 4 brazos. En algunas operaciones se utilizan todos estos brazos y en otras solo 3 de ellos.
Otra parte del sistema robótico es la consola desde la que el cirujano controla la operación. Aquí está la zona diseñada para que el cirujano se siente y vea la pantalla con la imagen tridimensional. El cirujano se sienta aquí, apoya la frente en esta zona y realiza la operación con imagen tridimensional. Apoya los brazos en el soporte de la consola y coloca los dedos en los mandos con los que dirigirá los brazos del robot.
Estos mandos permiten los movimientos con los que el cirujano controla, con imagen tridimensional, los brazos colocados en el cuerpo de la paciente. Como estos instrumentos pueden girar 540 grados y moverse en 7 direcciones, permiten hacer mucho más de lo que puede hacerse con los movimientos de la mano. Como eliminan además el temblor de la mano humana, el margen de error se reduce al mínimo. La tercera parte es aquella en la que están las pantallas que transmiten la imagen a los ayudantes y al personal de enfermería presentes en el quirófano y la unidad de control desde la que pueden hacerse los ajustes.
Centro de excelencia multidisciplinar en endometriosis
 El primero de Turquía
 El 2.º de Europa2.
 El 6.º del mundo6.
 Hospital Acıbadem Altunizade
Decidamos juntos el método adecuado para usted
Tras la exploración y las pruebas de imagen, hablemos con claridad de si es usted candidata a la cirugía robótica.